ربات های همکار
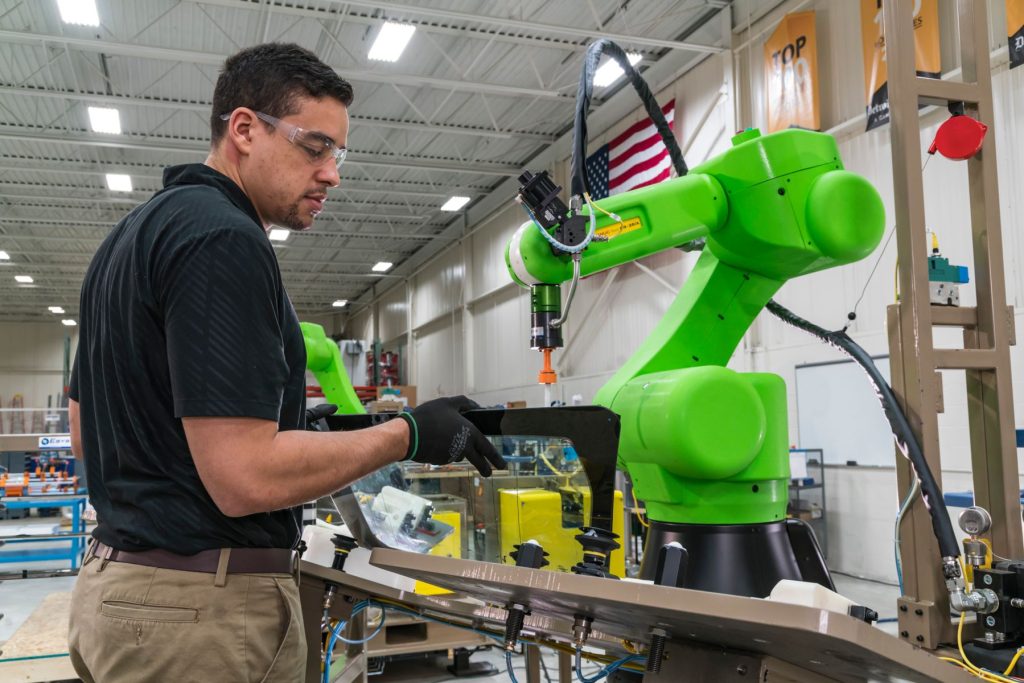
رباتهای همکار (که با نام کوبات “cobot” نیز شناخته میشوند) به منظور کار و همکاری ایمن همراه با انسانها، طراحی شدهاند. بنابراین، ضروری است این رباتها دارای حسگرها و هوش مورد نیاز برای کار ایمن در اطراف انسان (یا سایر رباتها و ماشینها)، جهت جلوگیری از صدمات، آسیب یا حوادث ناگوار باشند. اولین رباتها توسط یونیورسال رباتیک (Universal Robotics) در سال ۲۰۰۸ به بازار معرفی شدند به دنبال آن رباتهای dual-armed Baxter Rethink Robotics و پس از آن Sawyer وارد بازار شدند.
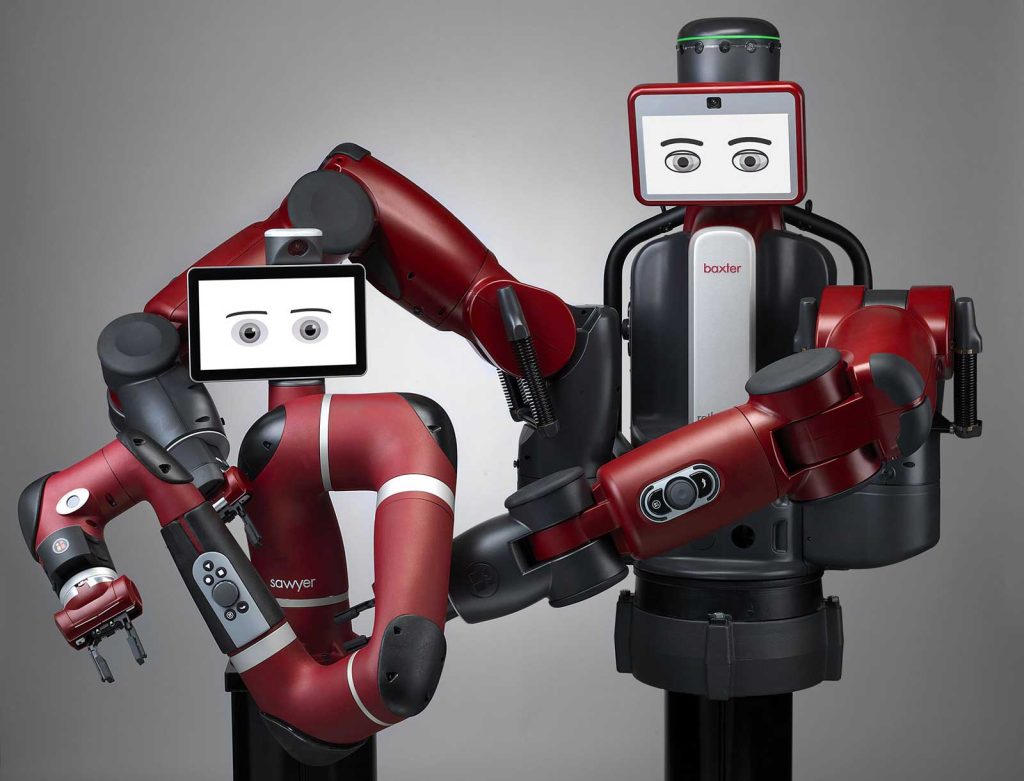
امروزه، بسیاری از شرکتهای دیگر نیز، رباتهای همکار میسازند؛ از جمله شرکتهای معتبری مانند فانوک آمریکا (FANUC America). بیشتر کوباتهای اولیه برای حرکت با سرعت پایین، کاهش نیروهای ضربهای، دادن زمان کافی به ربات برای پاسخدهی و توقف در مواقع ضروری و امکان کار با انسانها یا رباتهای دیگر، طراحی شده بودند. درنتیجه، این رباتها عموما بهرهوری کمتری داشته؛ اما به وضوح ایمنتر بودهاند و مجبور نبودند که در انزوا قرار داشته باشند. کوباتهای فعلی یا با سرعتهای بالاتر مانند یک ربات معمولی یا با سرعتهای پایینتر به عنوان یک کوبات، کار میکنند. با اینحال، بهدلیل تقاضای صنعتی برای افزایش سرعت و بهرهوری کوباتهای جدیدتر، سرعتی تقریبا مشابه رباتهای معمولی حتی در حالت همکاری دارند.